
Roboter für sichere Stahlproduktion
Wir entwickelten einen mobilen Roboter, der Mitarbeitende im Heißbereich unterstützt, Gefahren frühzeitig erkennt und Prozesse zuverlässig überwacht.
Herausforderung im Stahlwerk
Sicherheit und Effizienz im Heißbereich
Der MetAssist wurde für den Einsatz in realen Stahlwerksumgebungen entwickelt – in Zusammenarbeit mit einem Anlagenbauer und mit klarem Fokus auf das Bedienpersonal vor Ort. In Stahlwerken arbeiten Mitarbeitende unter extremen Bedingungen mit Hitze, Gasen und mechanischen Risiken. Ziel war es, eine Lösung zu gestalten, die diese Risiken reduziert und verlässliche Daten liefert.

Sensorik für umfassendes Umweltverständnis
Ganzheitliche Datenerfassung
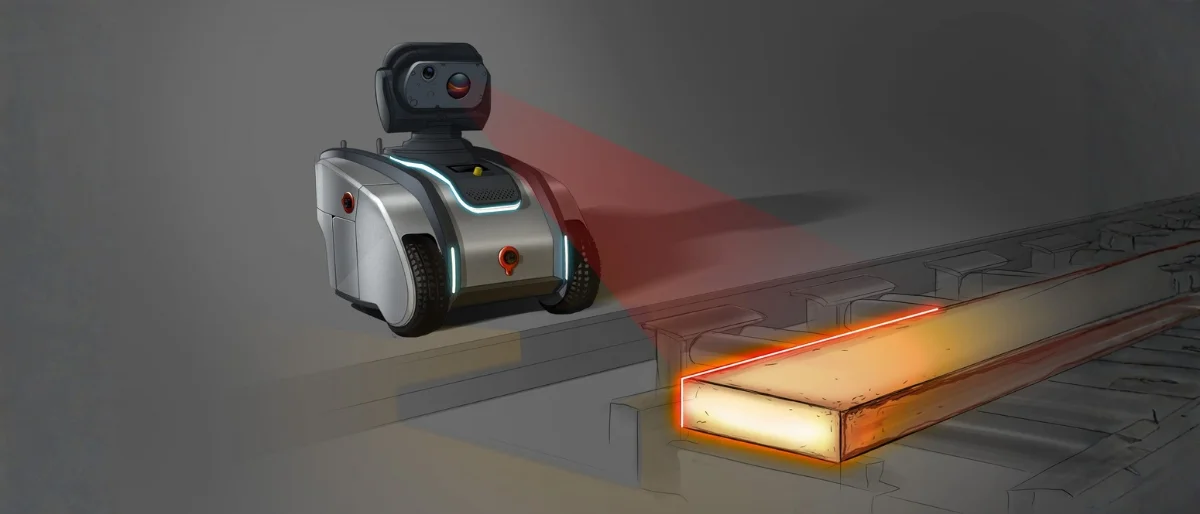
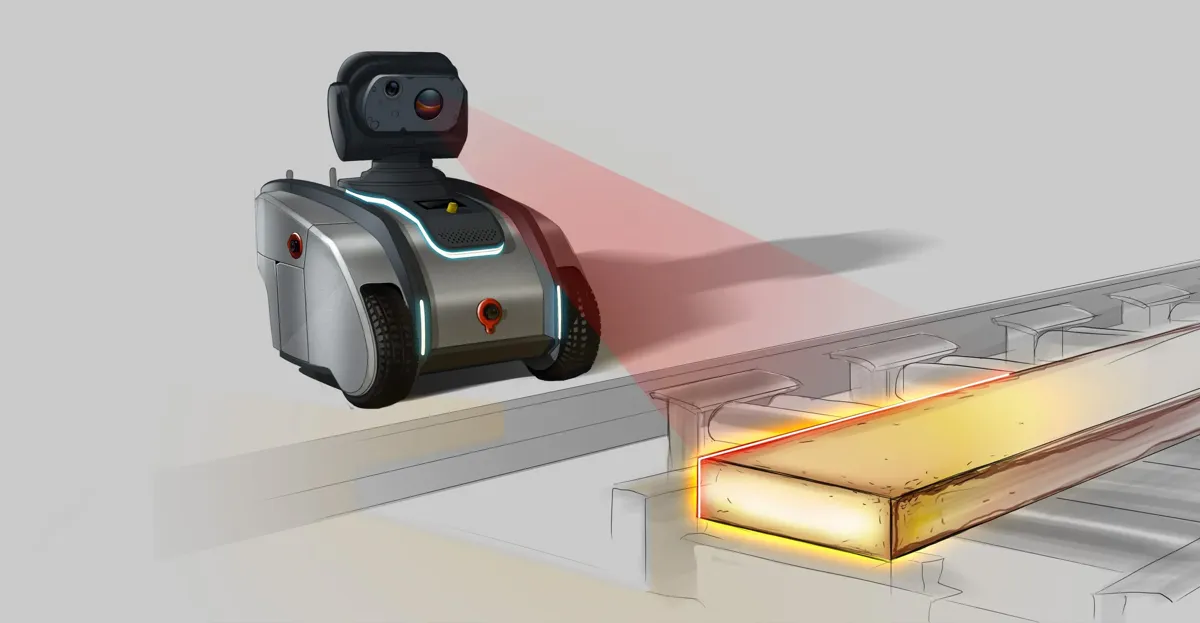
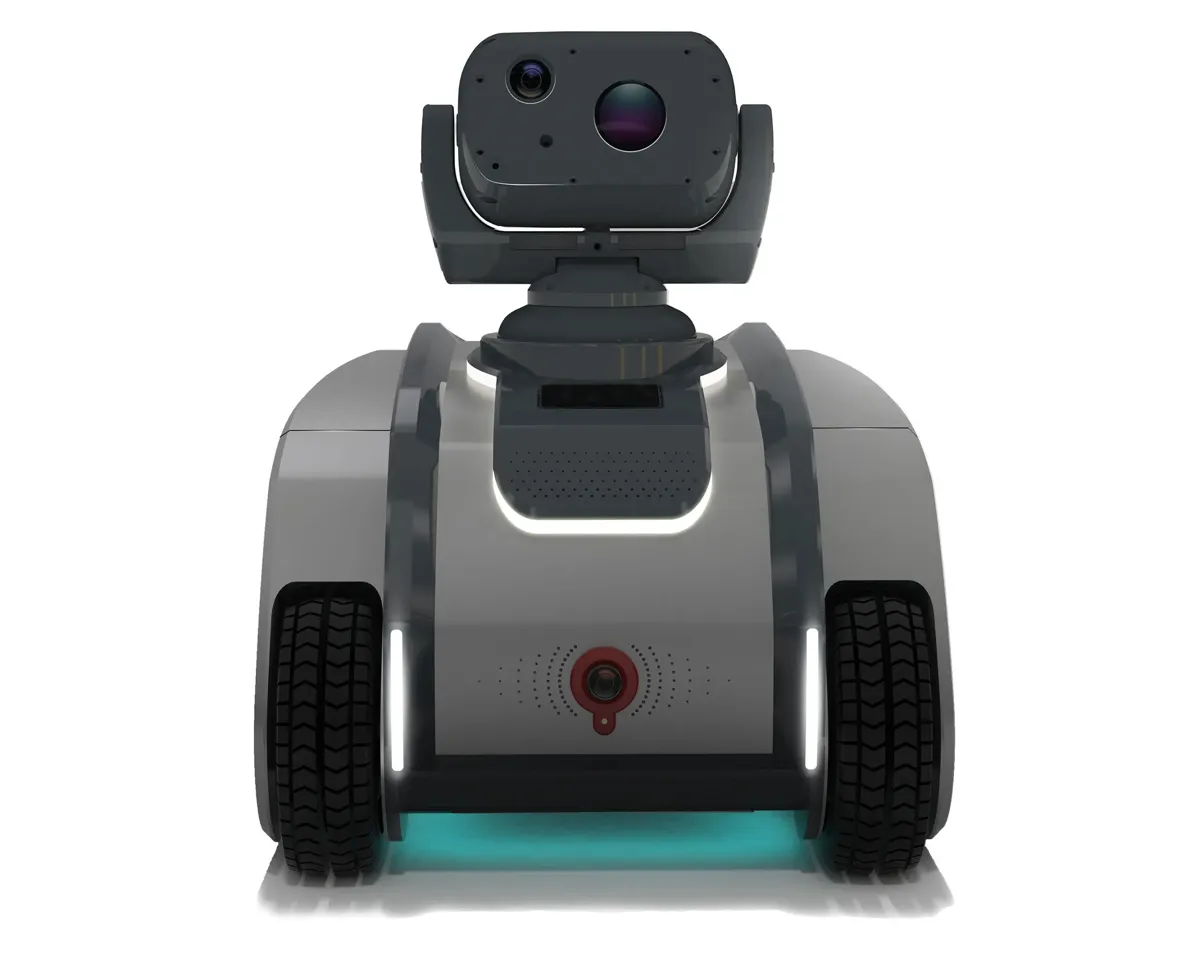
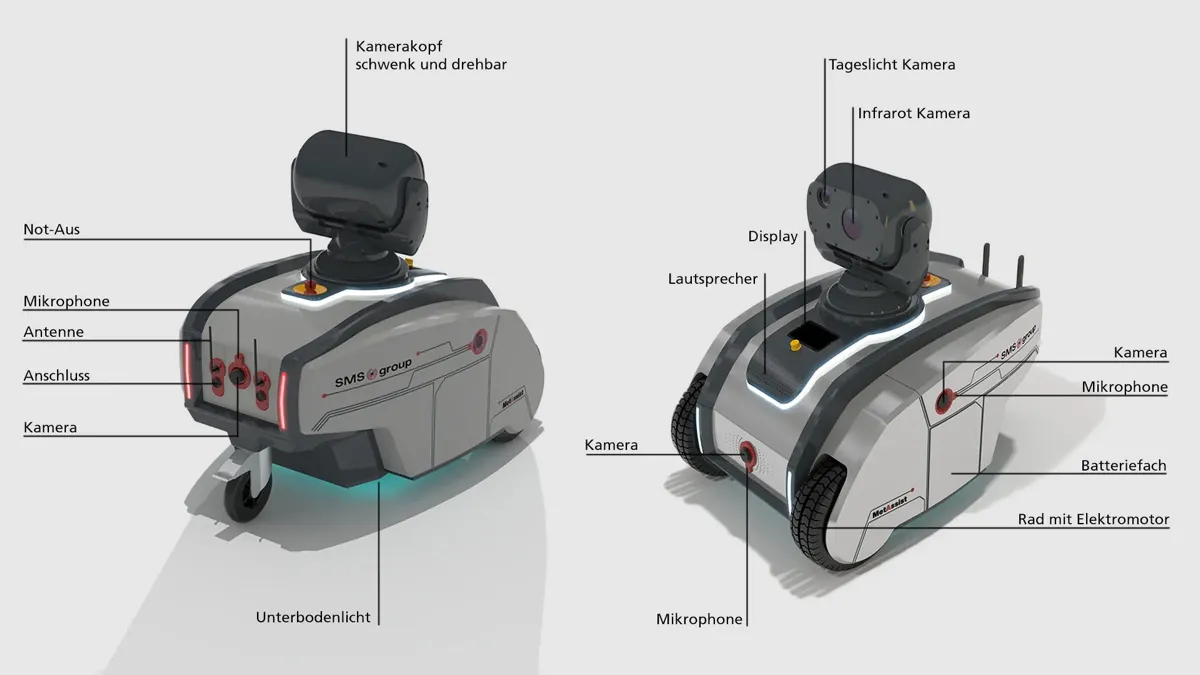
Wir entwickelten ein Sensorsystem, das verschiedene Wahrnehmungsebenen kombiniert. Eine Infrarotkamera ermöglicht die thermische Analyse von Stahlstrukturen, während eine visuelle Kamera den Prozess optisch erfasst. Ergänzend erfassen Mikrofone akustische Veränderungen und Sensoren überwachen die Luftqualität. So entsteht ein präzises Gesamtbild der Situation in Echtzeit.
Klare Signale für kritische Situationen
Sicherheit sichtbar gemacht
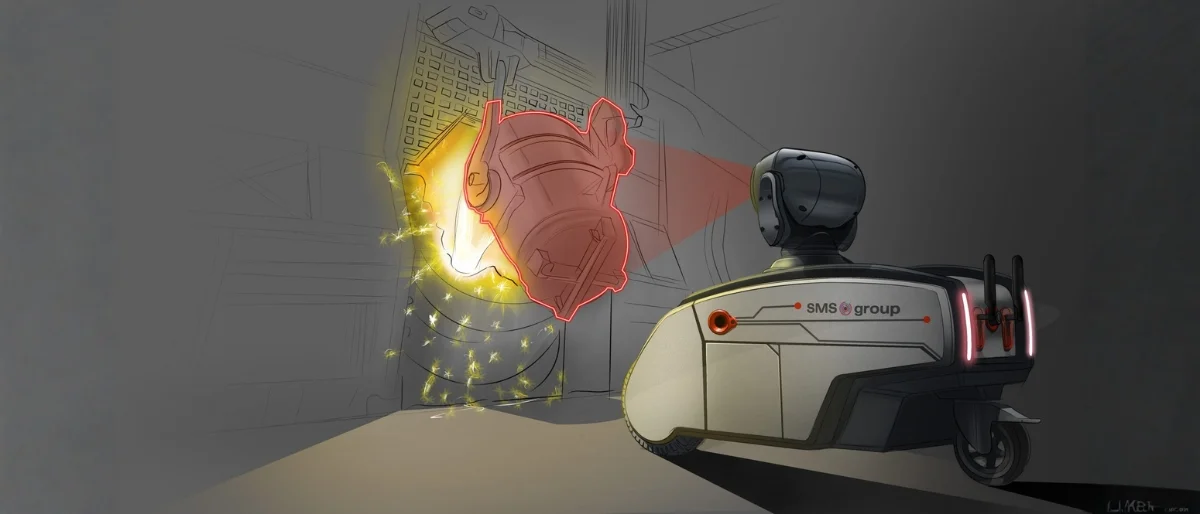
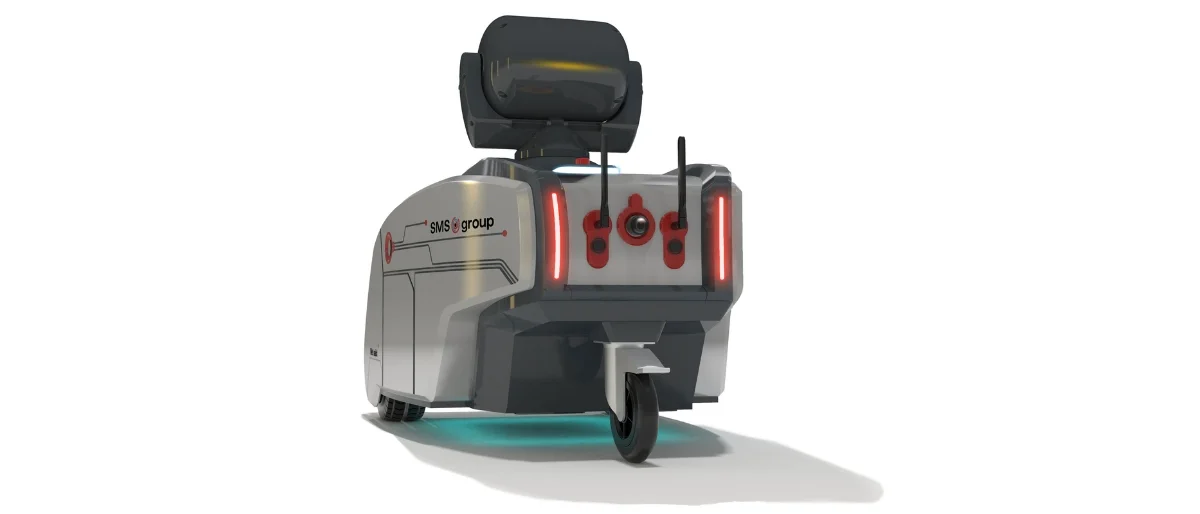
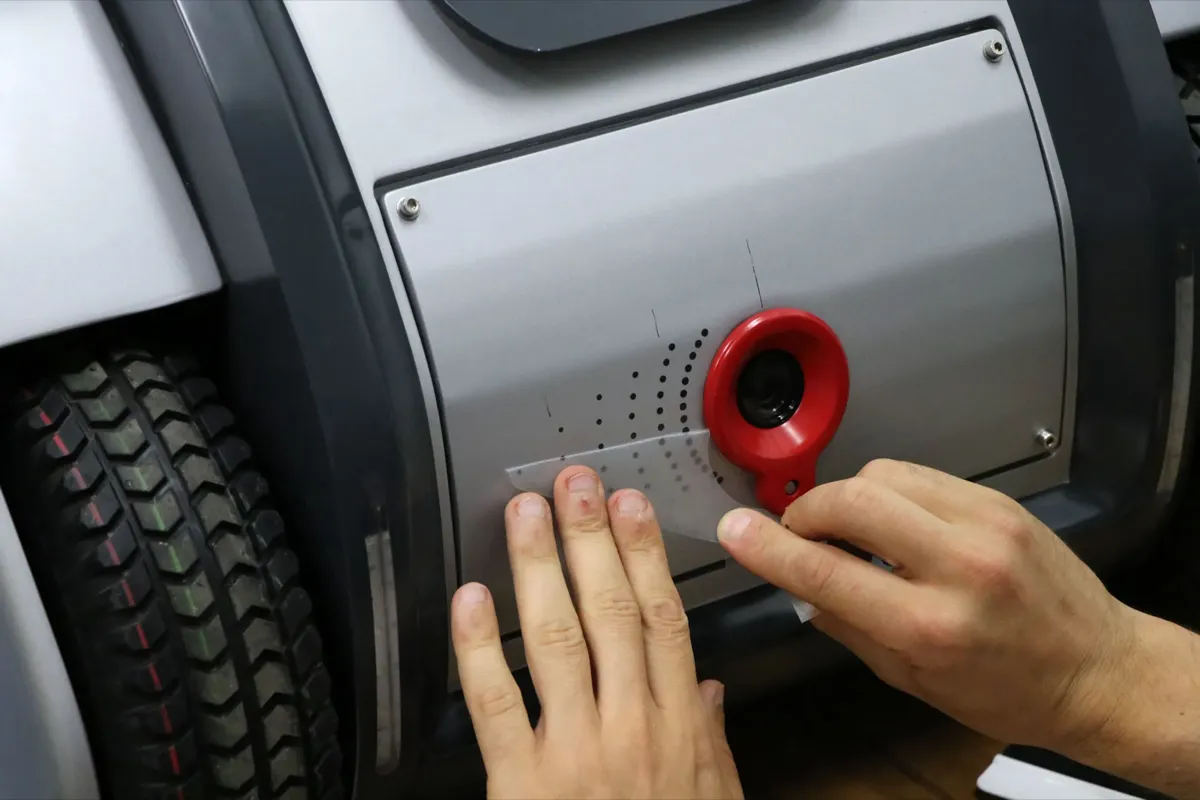
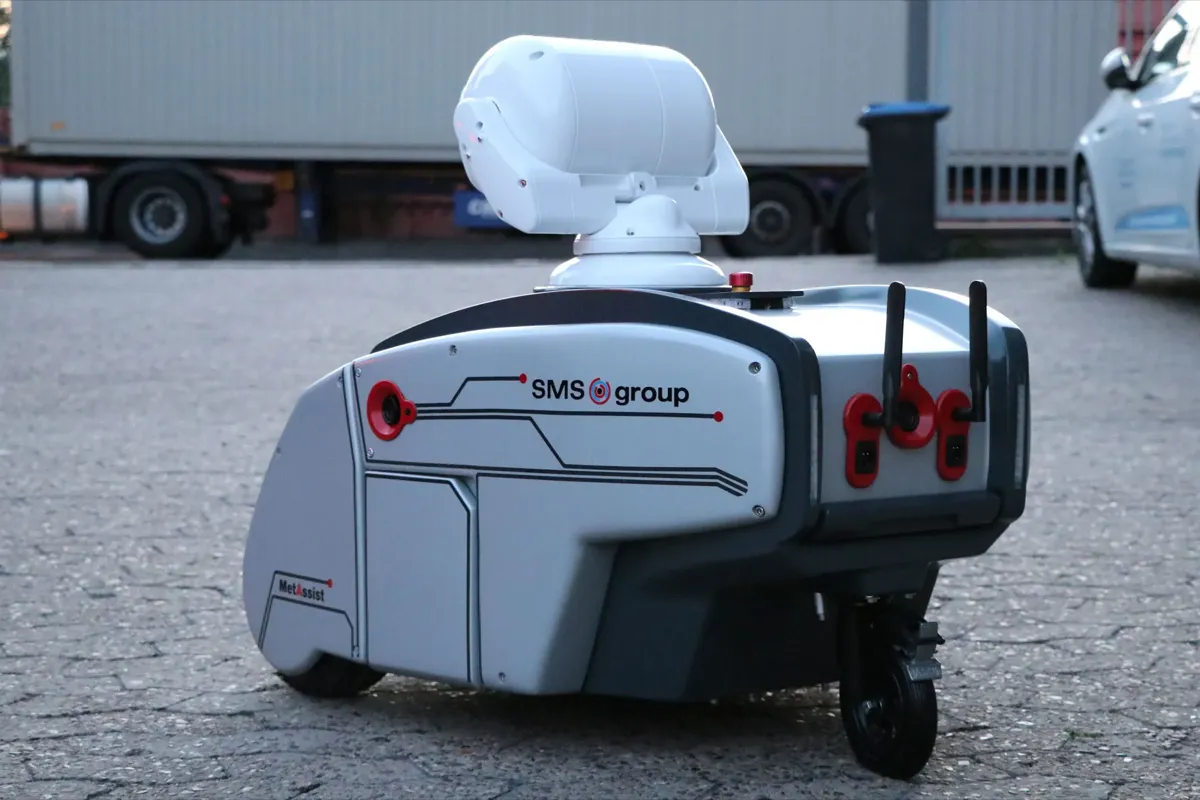
Wir integrierten mehrere Kommunikationskanäle, um Gefahren unmittelbar verständlich zu machen. Lichtsignale zeigen Zustände und Warnungen visuell an, während ein Lautsprecher akustische Hinweise gibt. Ein zentral platzierter Not-Aus ermöglicht jederzeit Eingriffe. So entsteht ein System, das Risiken nicht nur erkennt, sondern verständlich und direkt kommuniziert.
Beweglichkeit für den Einsatz vor Ort
Flexibel im Einsatz
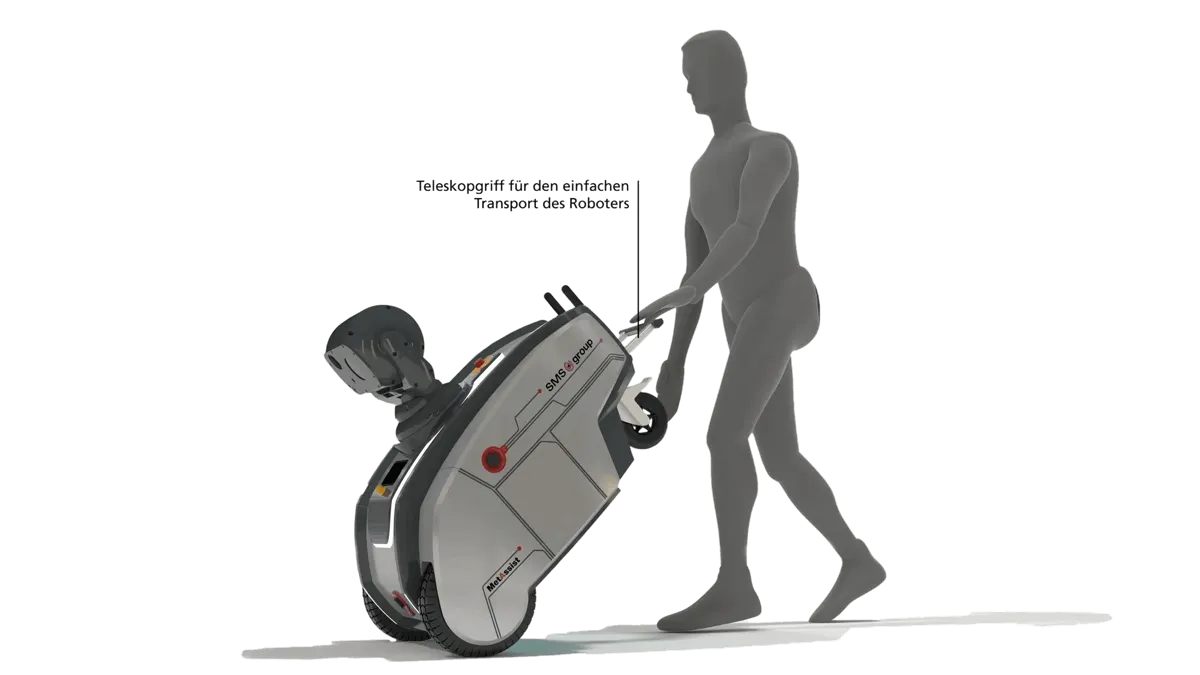
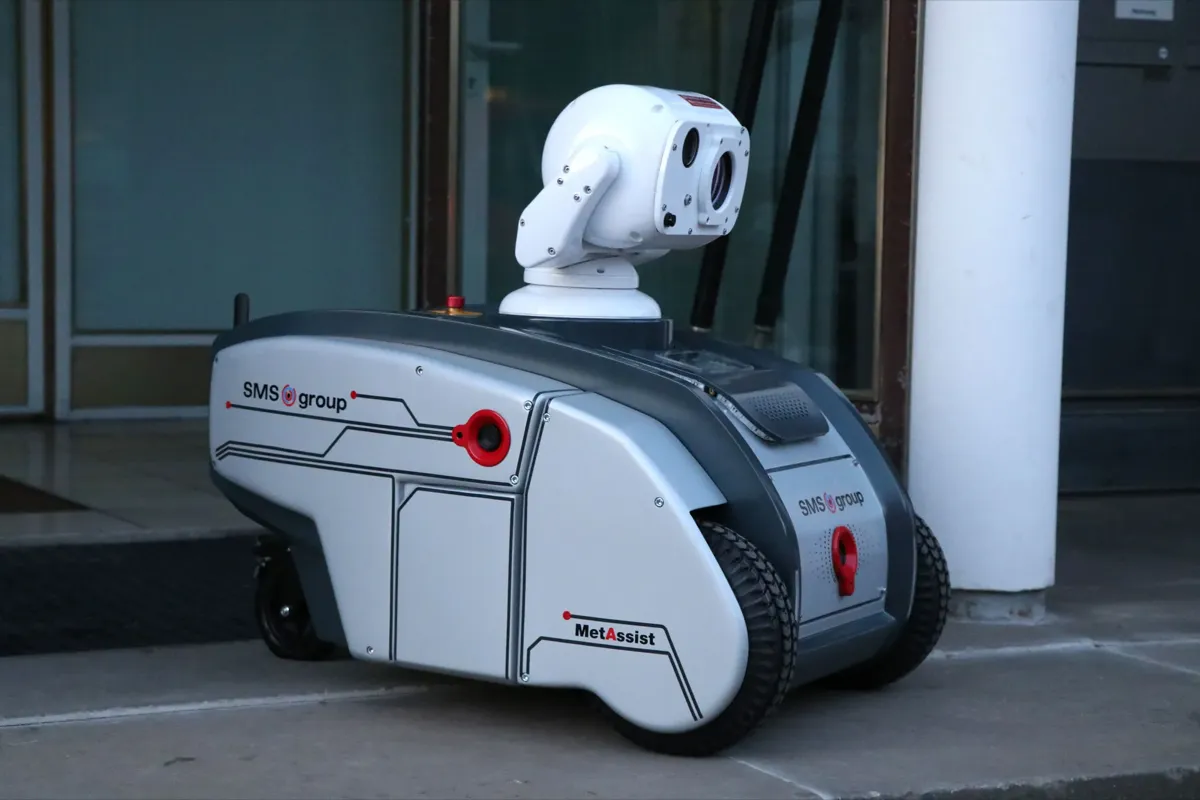
Der Roboter wurde für den mobilen Einsatz im Stahlwerk konzipiert. Elektrisch angetriebene Räder ermöglichen eine gezielte Positionierung direkt am Prozess. Die kompakte Bauform sorgt für Stabilität und Manövrierfähigkeit auch in engen Bereichen. Durch den Batteriebetrieb arbeitet das System unabhängig von festen Installationen.
Robuste Konstruktion für Industrieeinsatz
Durchdachter Systemaufbau
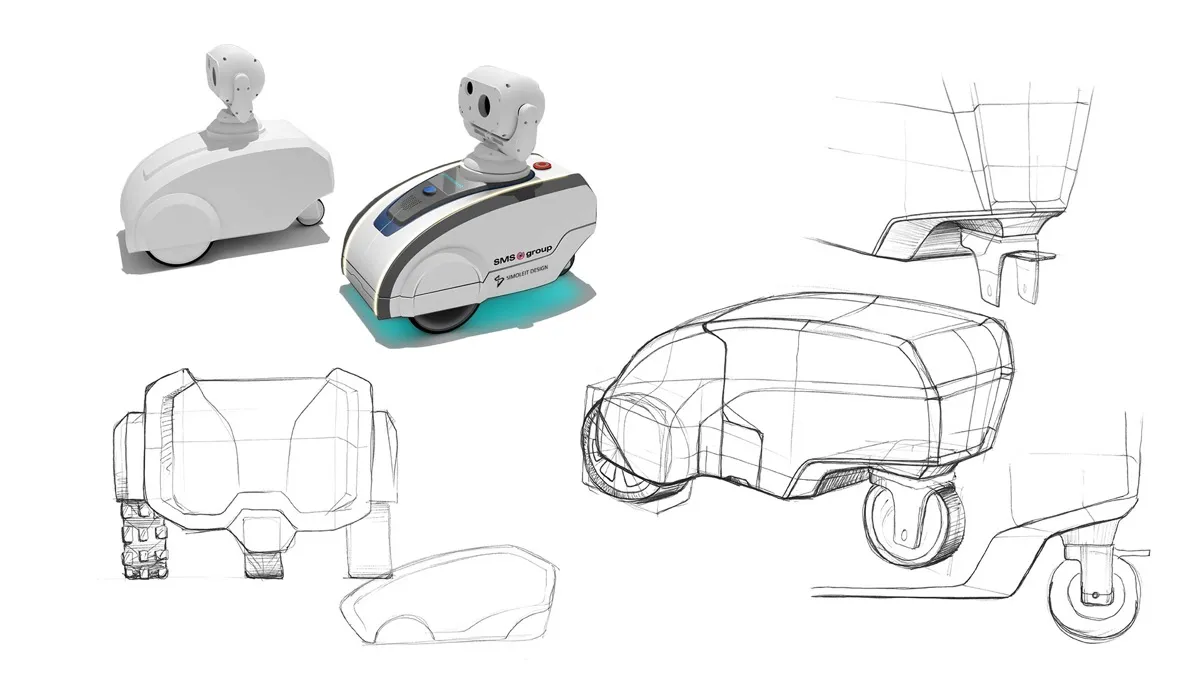
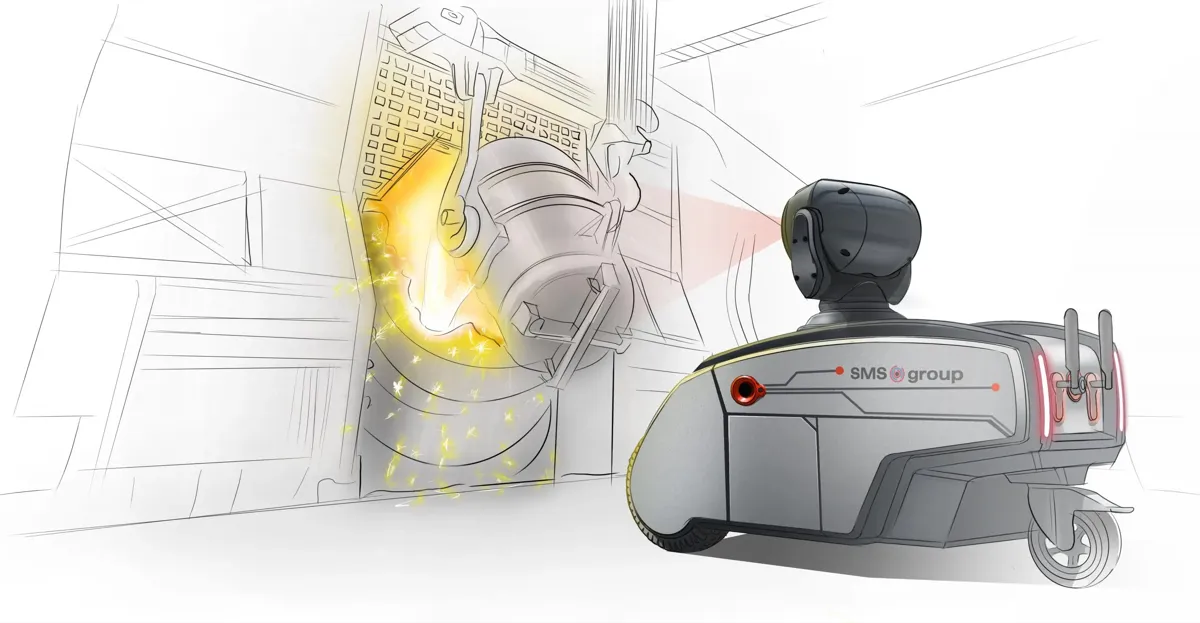
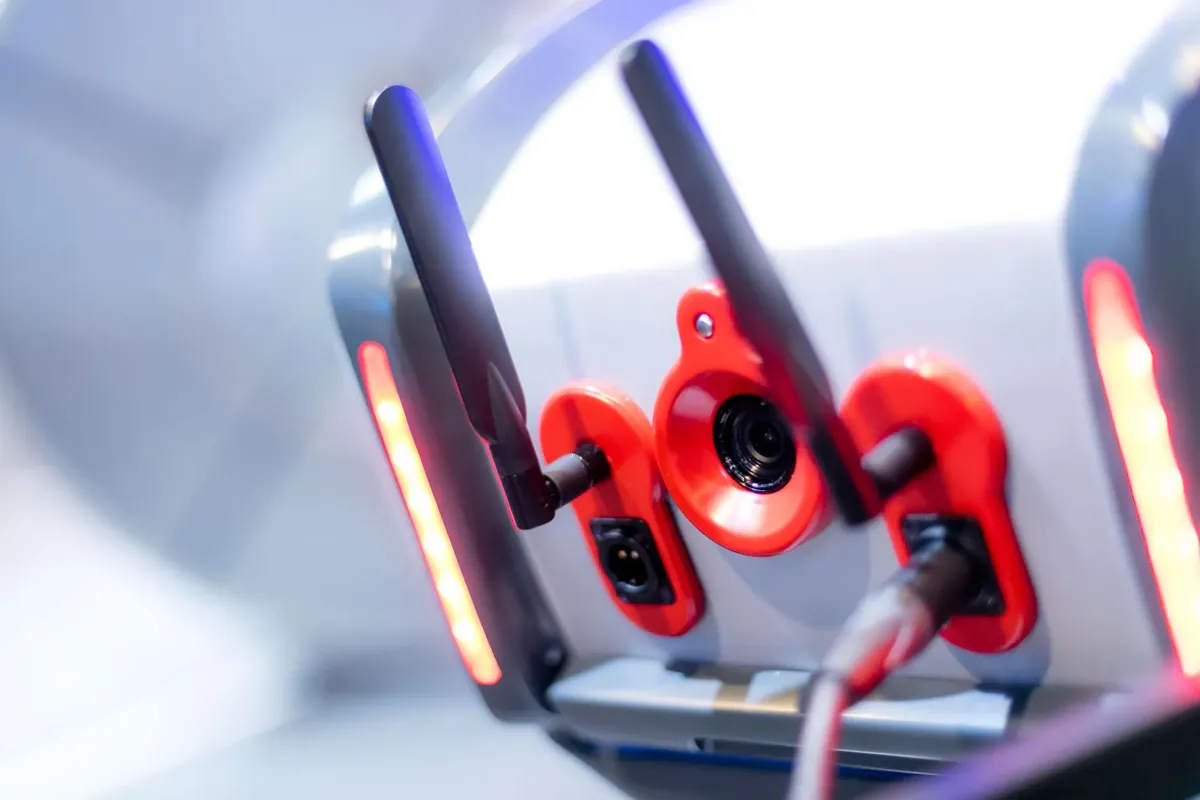
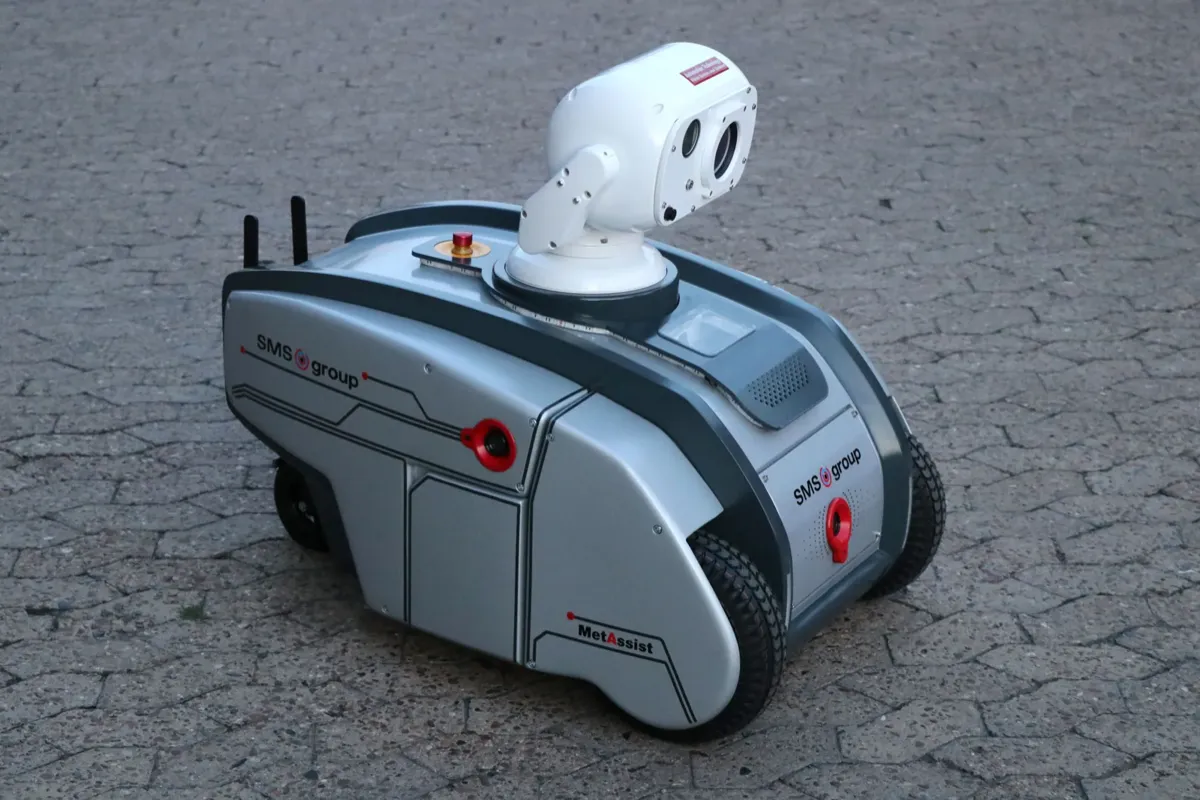
Wir gestalteten ein widerstandsfähiges Gehäuse, das alle Komponenten schützt und gleichzeitig zugänglich hält. Ein schwenk- und drehbarer Kamerakopf erweitert das Sichtfeld, ohne den Roboter neu positionieren zu müssen. Display, Schnittstellen und Antenne sind funktional integriert. Wartungsrelevante Elemente wie das Batteriefach sind schnell erreichbar ausgelegt.

Unser Designprozess
Von Analyse bis funktionsfähigem Prototyp
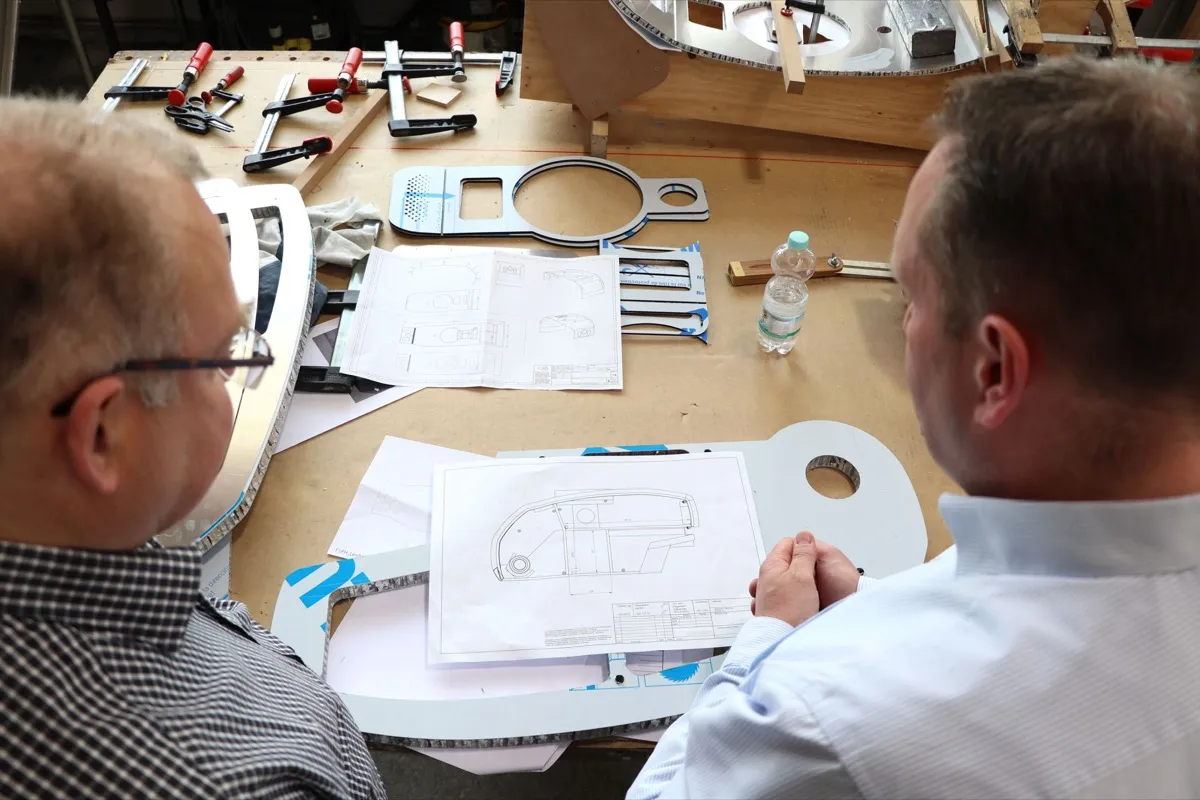
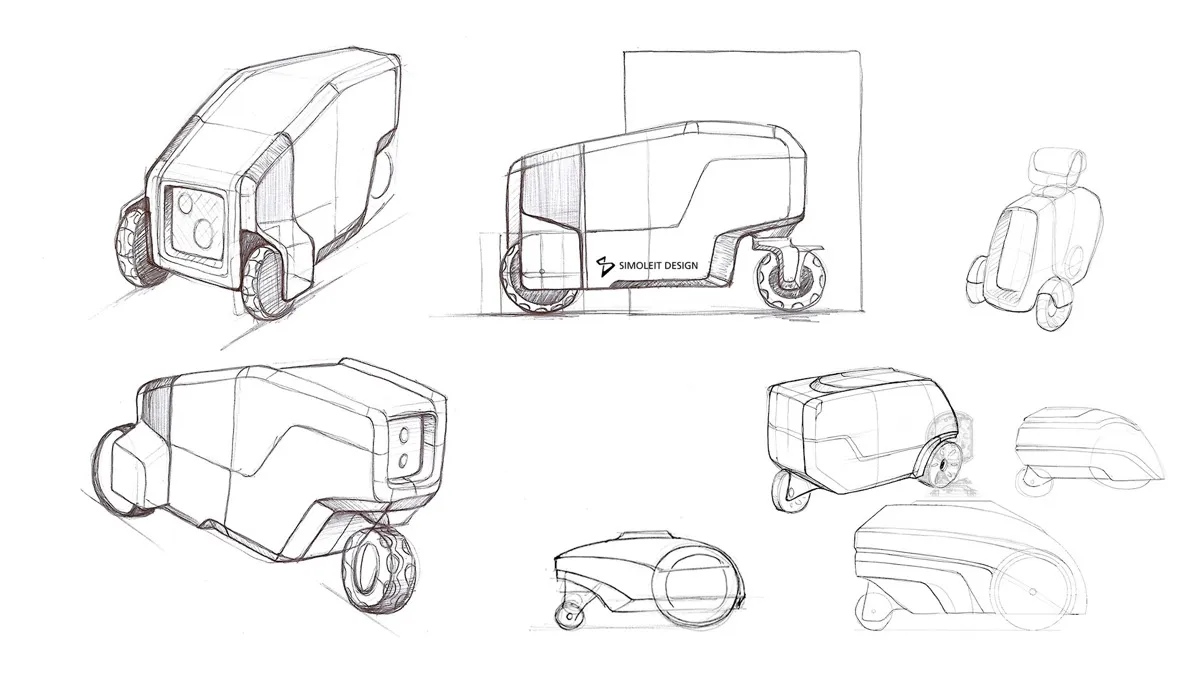
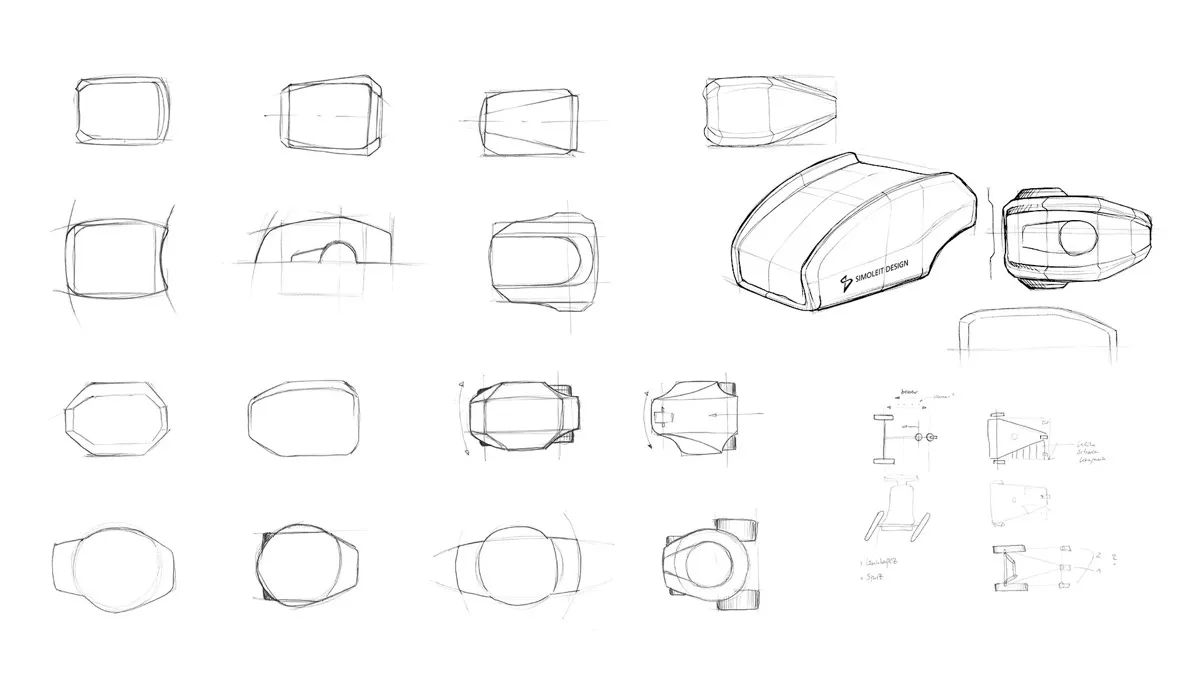
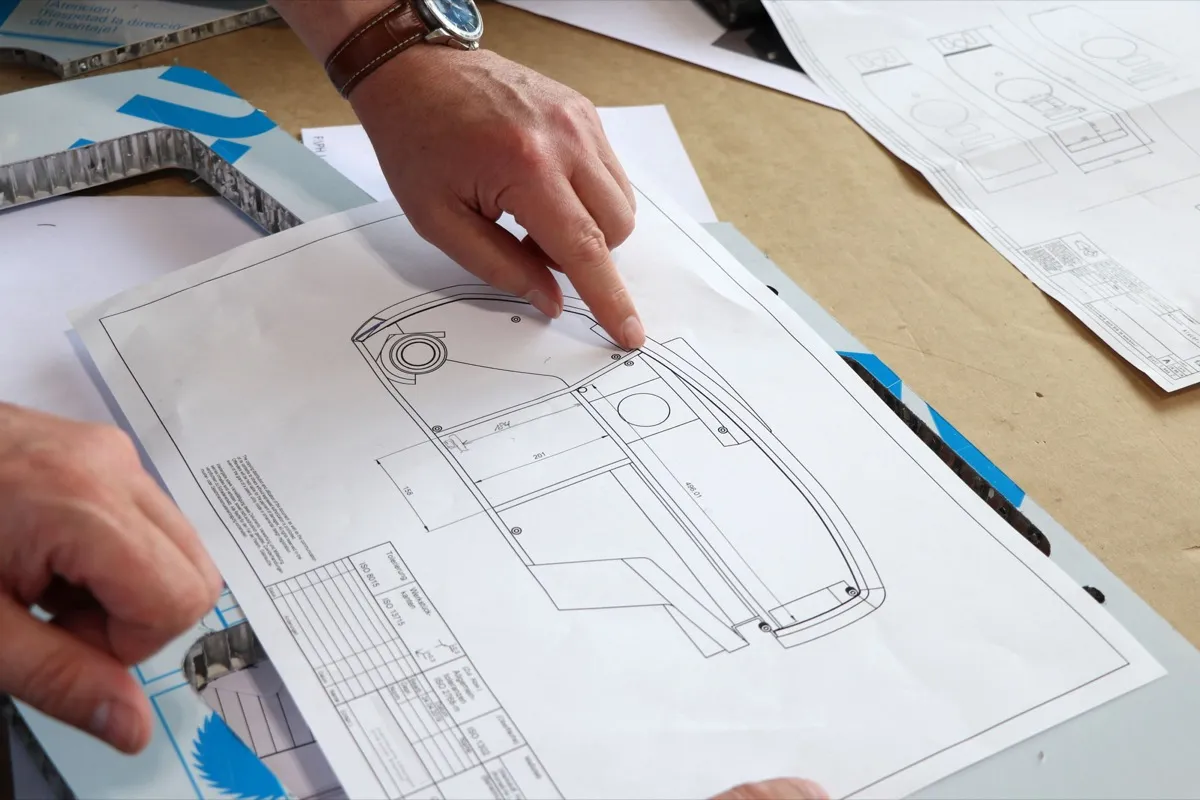
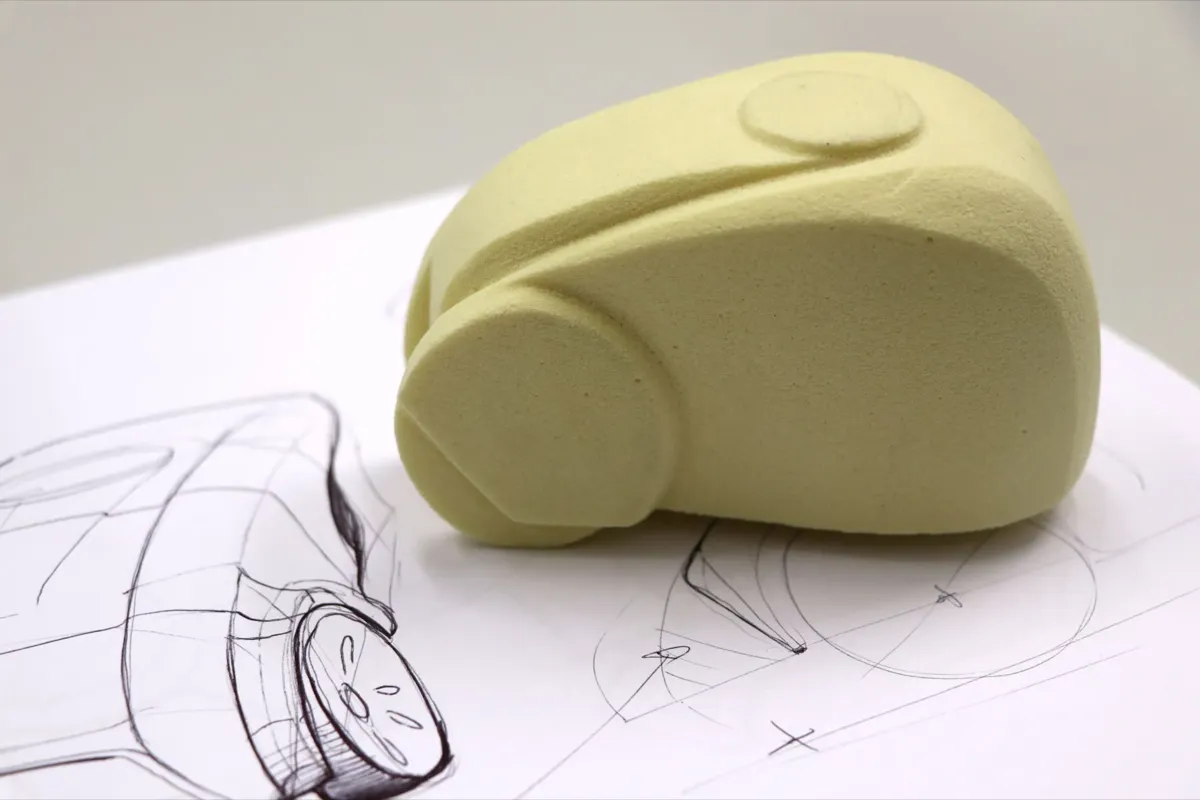
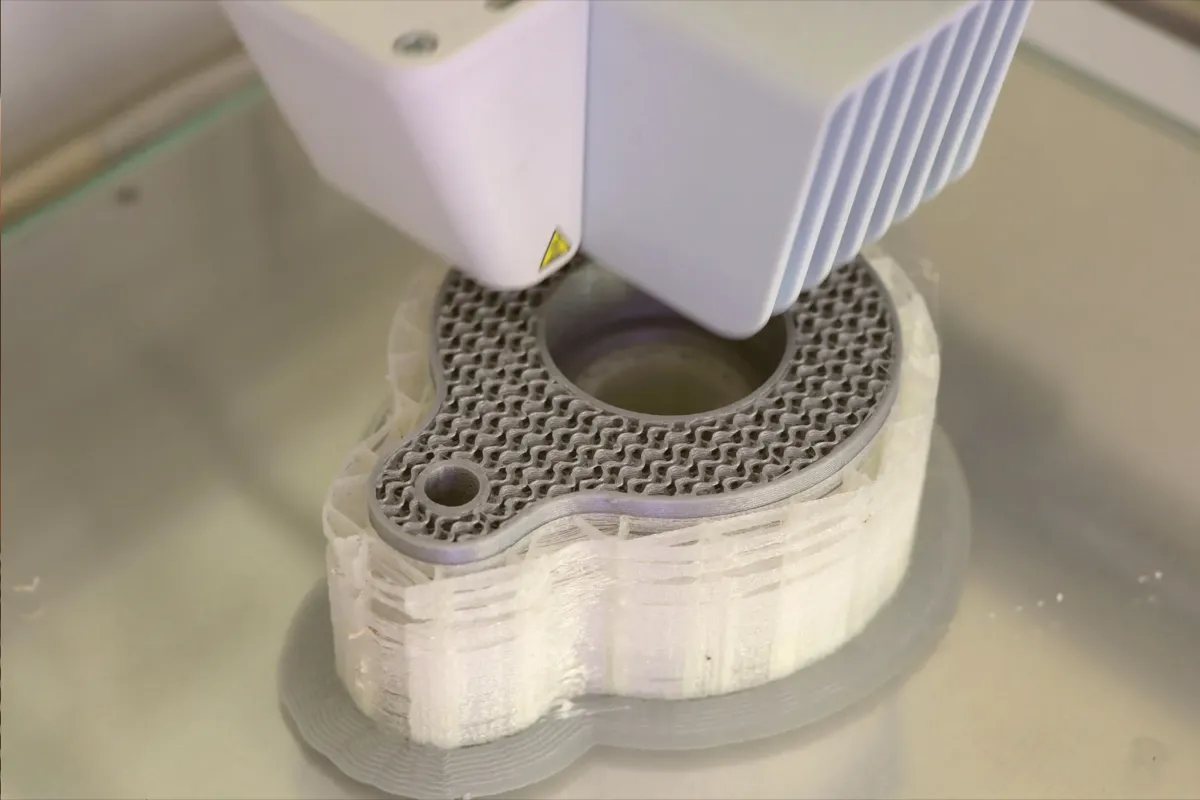
Zu Beginn analysierten wir Einsatzumgebung, Nutzeranforderungen und Risiken im Stahlwerk. Darauf aufbauend entwickelten wir im Ideationsprozess verschiedene Konzeptansätze, die wir über Skizzen und Visualisierungen mit dem Kunden abstimmten. In der anschließenden Entwicklung integrierten wir Sensorik, Mechanik und Interaktion in ein konsistentes Produktkonzept. Besonderen Fokus legten wir auf Nutzerführung, klare Zustandskommunikation und robuste Bauweise. Im Prototypenbau wurden Konstruktion, Form und Funktion real umgesetzt und iterativ optimiert. So entstand ein System, das technische Anforderungen, UX-Aspekte und industrielle Rahmenbedingungen gleichermaßen berücksichtigt.
Einblicke in das Projekt
Design, Entwicklung und Umsetzung
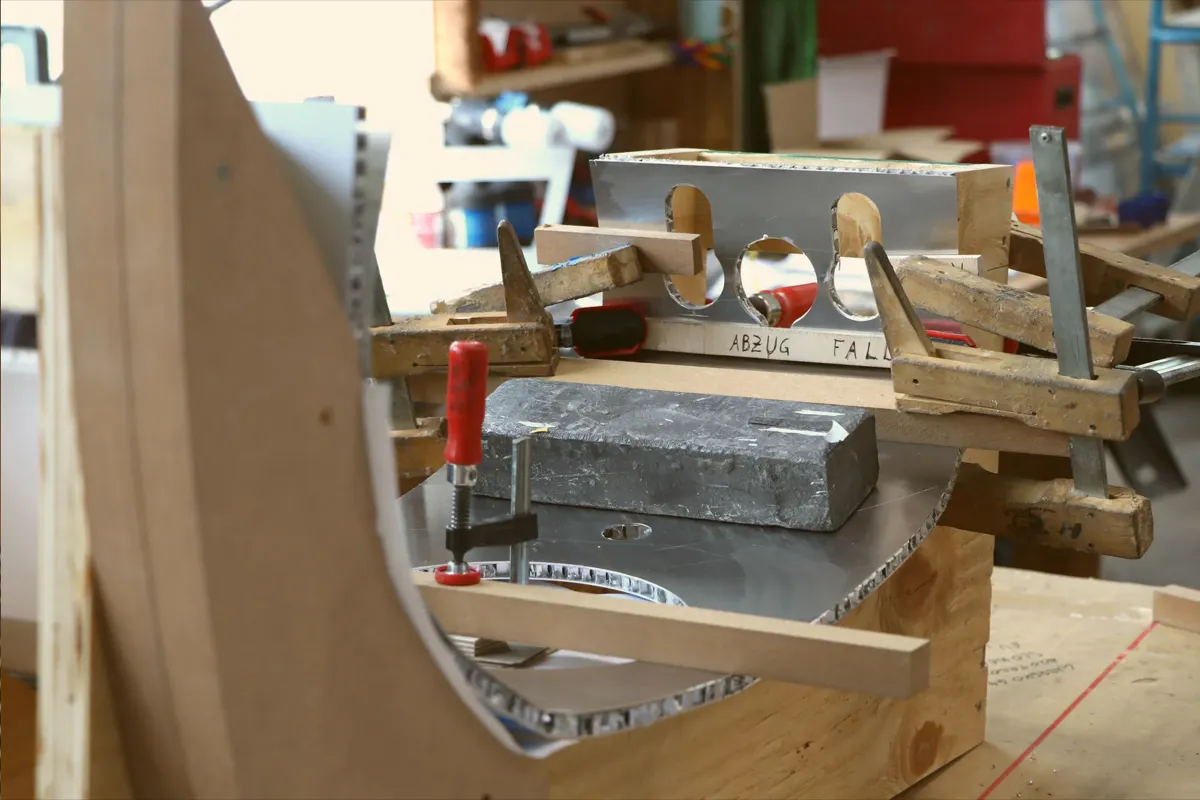
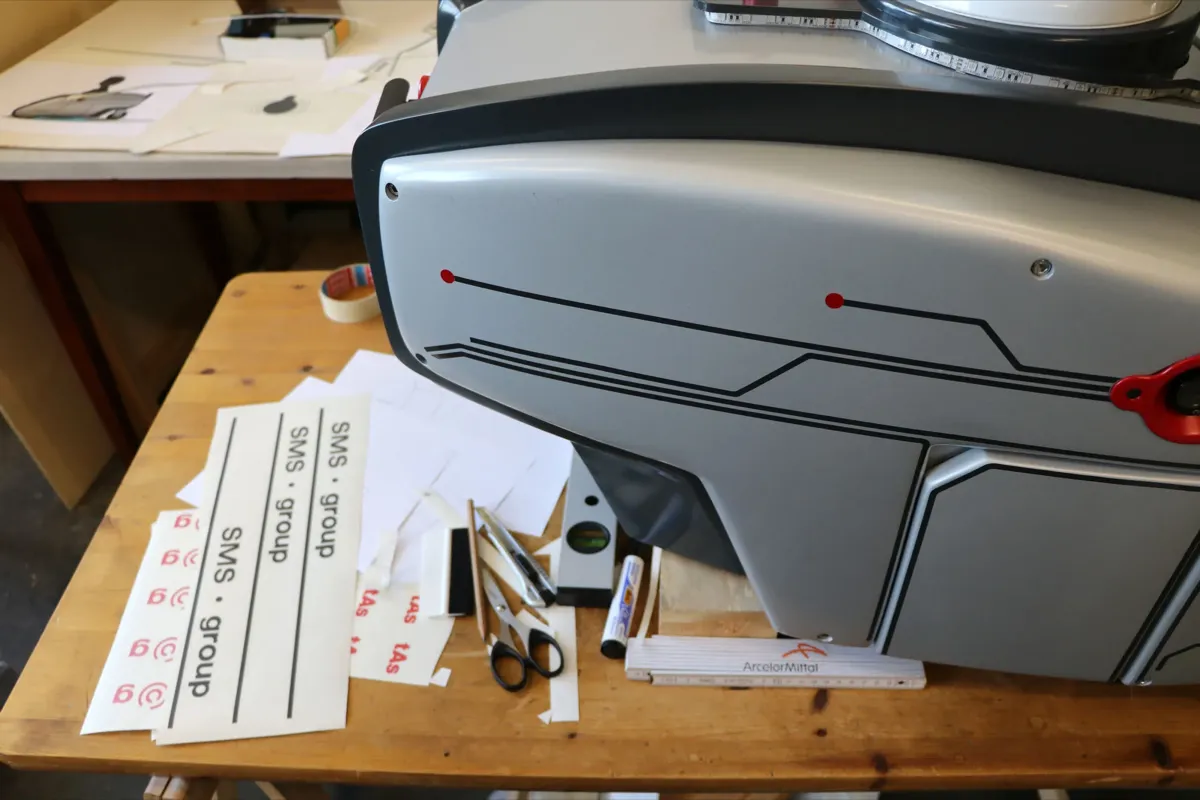
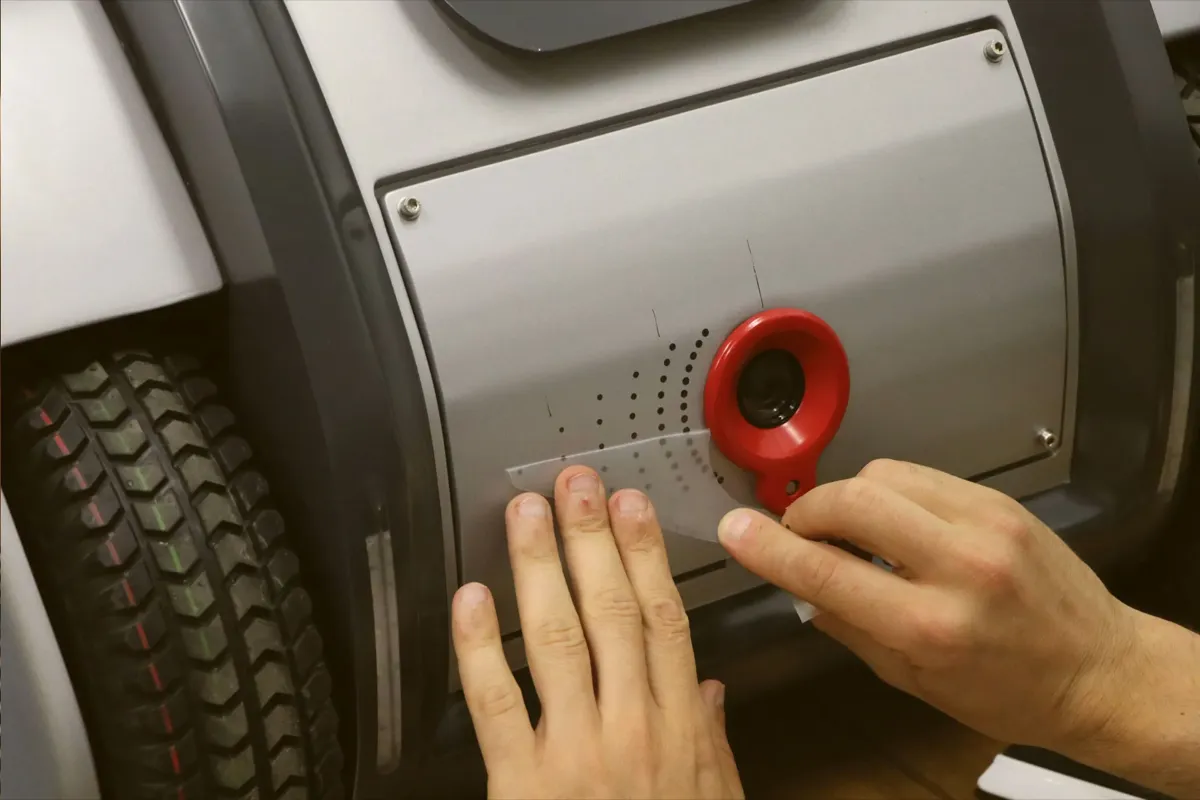
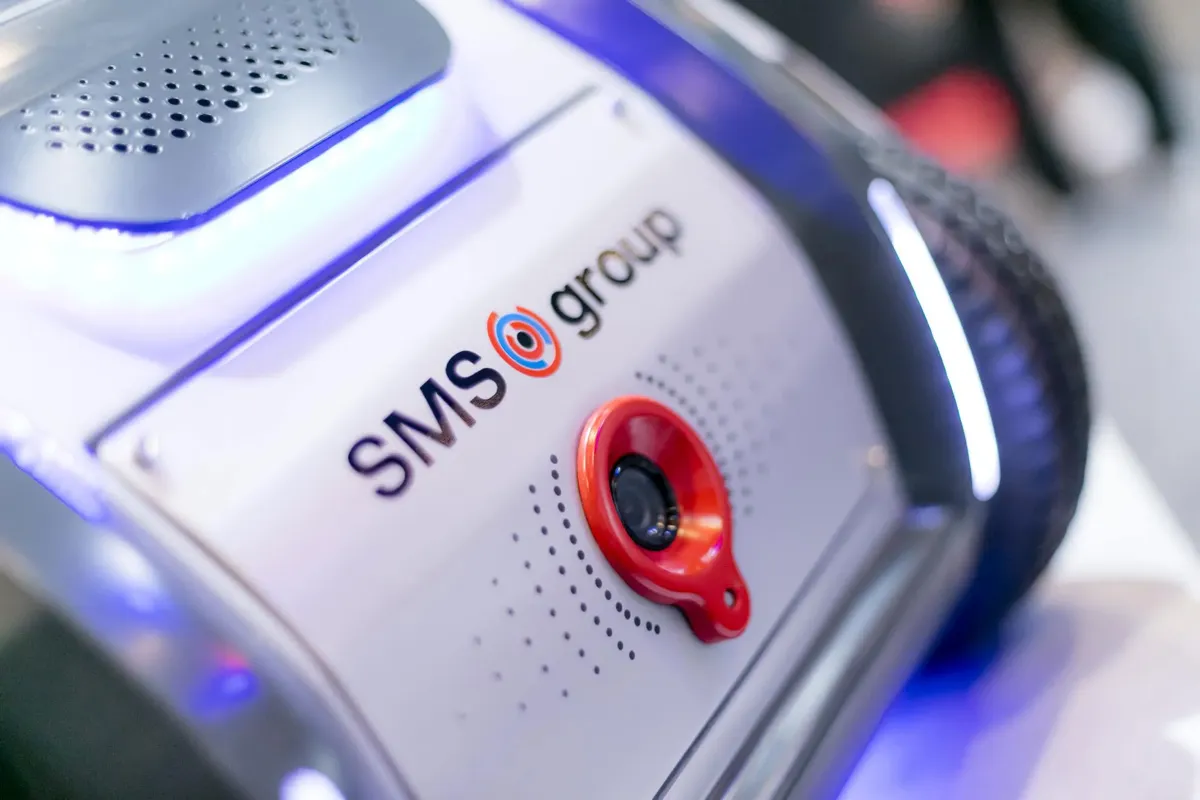
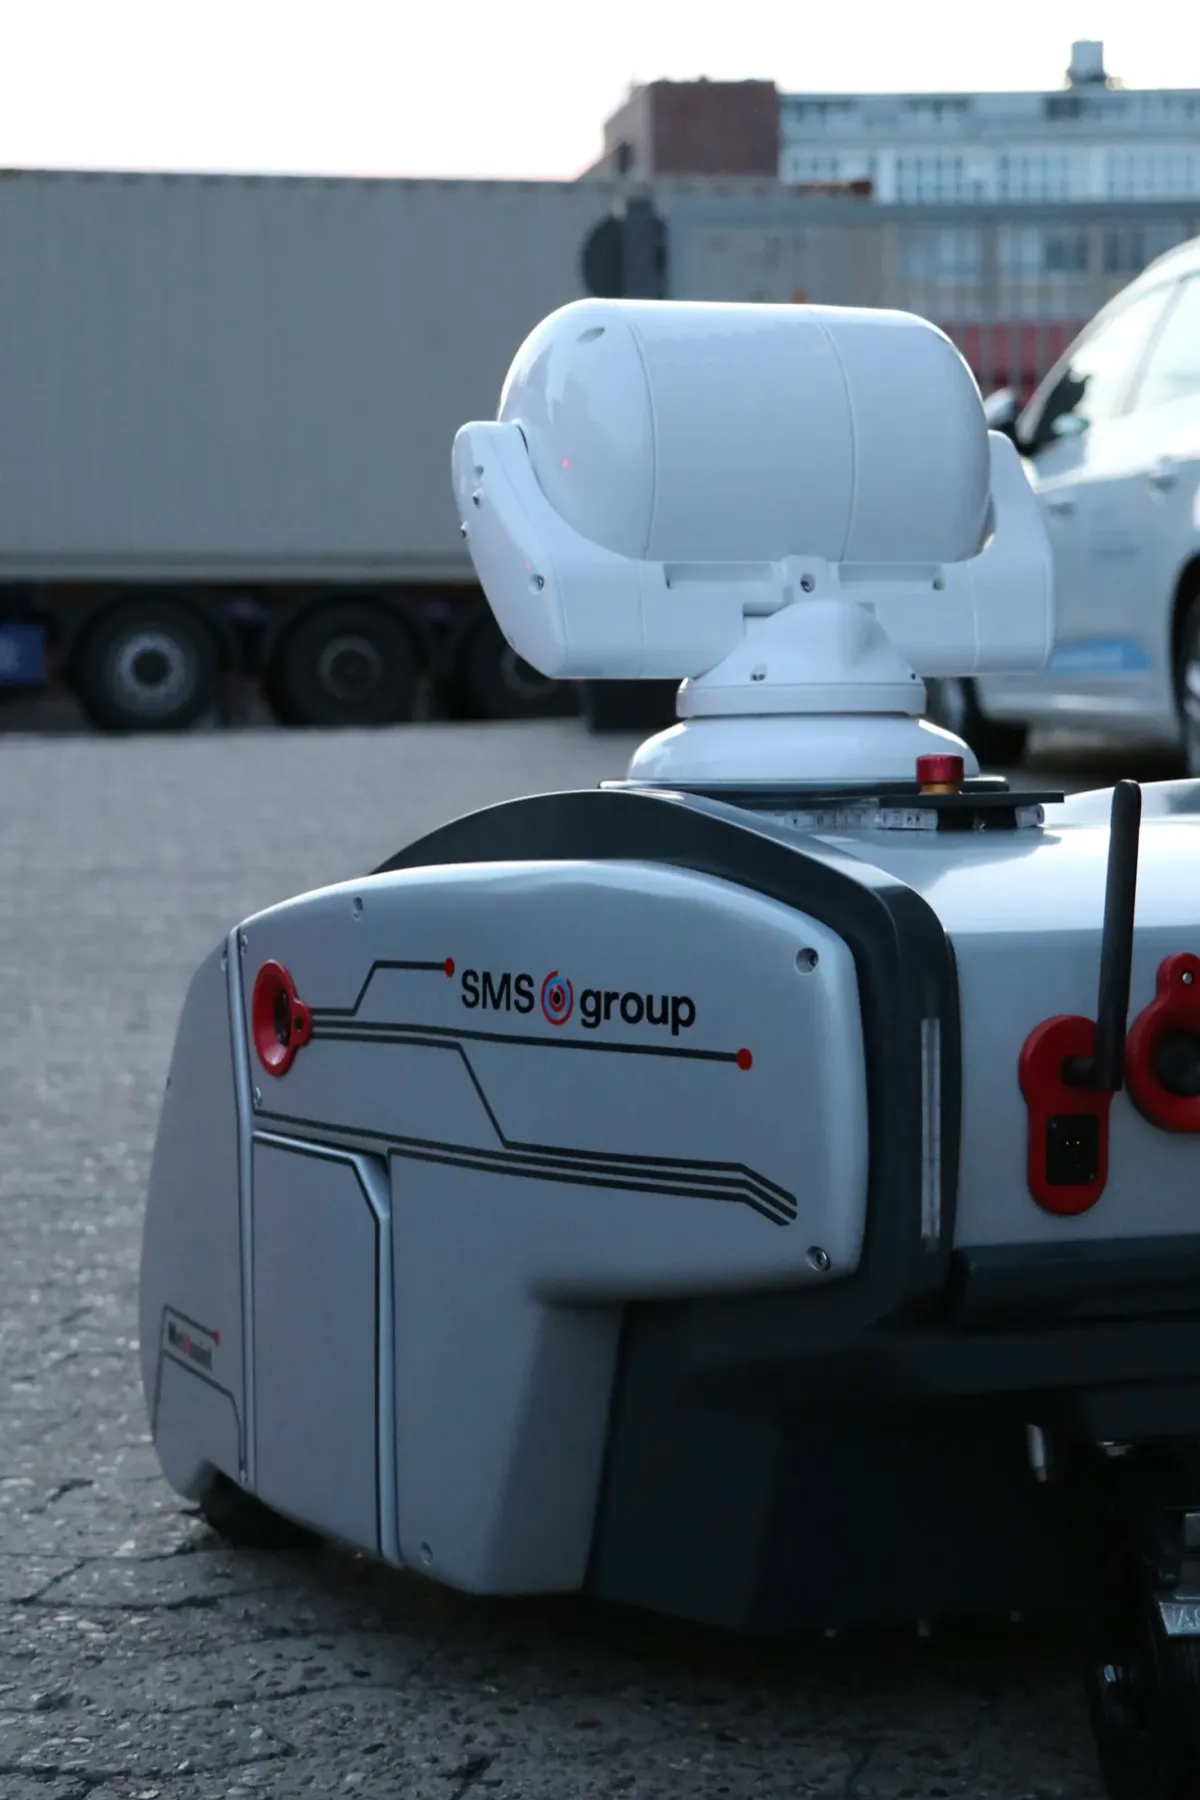
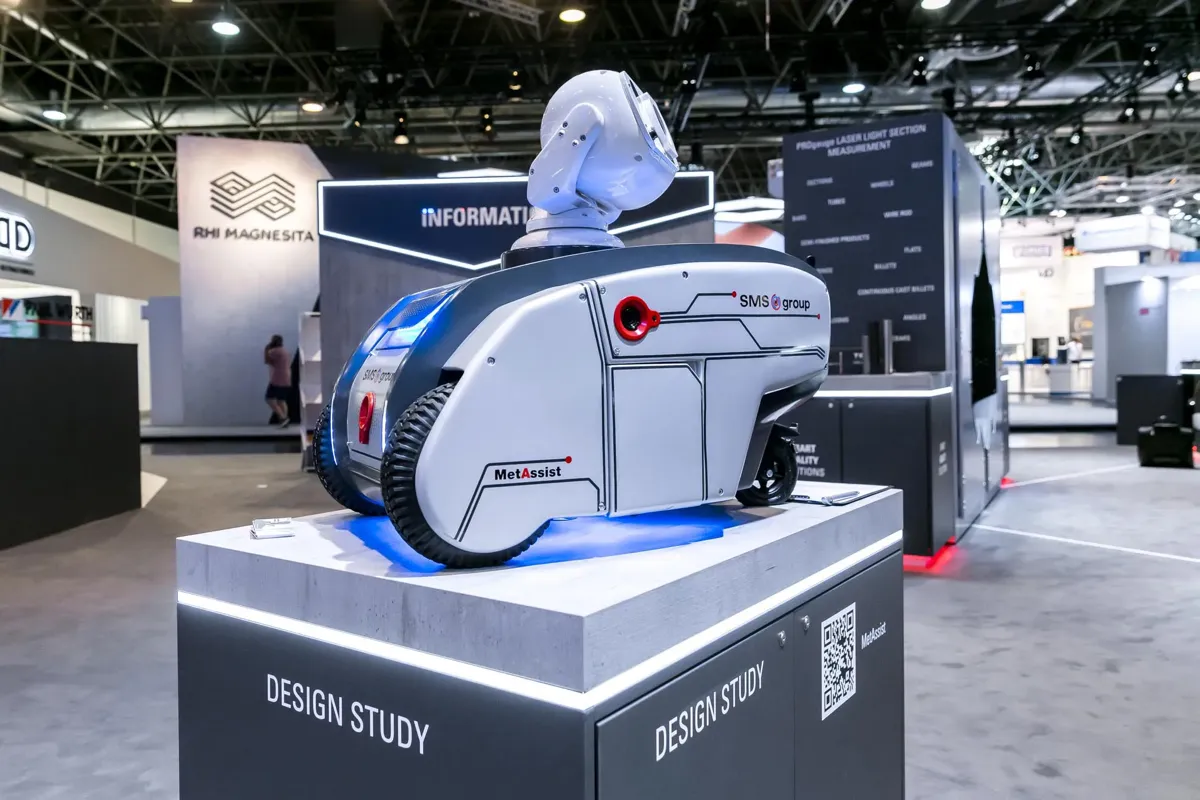
Das Projekt zeigt den Weg von der ersten Idee bis zum funktionsfähigen Prototyp. Skizzen, Konzepte und Modelle verdeutlichen, wie sich Form, Funktion und Technik schrittweise zu einem konsistenten Produkt entwickelt haben. Die folgenden Einblicke geben einen Überblick über zentrale Designentscheidungen, konstruktive Details und den Einsatzkontext des Roboters.
Design als Werttreiber
Funktionale Lösungen für den realen Einsatz
Mehr Sicherheit
Der Roboter reduziert die direkte Exposition von Mitarbeitenden gegenüber Hitze, Gasen und mechanischen Gefahren im Arbeitsbereich.
Entlastung im Alltag
Gefährliche und belastende manuelle Tätigkeiten werden durch den Einsatz des Systems gezielt übernommen und minimiert.
Dauerhafte Überwachung
Prozesse können dank dieses innovativen Roboters kontinuierlich beobachtet werden, ohne Unterbrechung oder personelle Bindung vor Ort.
Präsenz im Heißbereich
Der Roboter arbeitet zuverlässig direkt im kritischen Umfeld und übernimmt dort die Rolle eines konstanten Beobachters im Heißbereich.
Nahtlose Integration
Das System fügt sich in bestehende industrielle Abläufe ein und unterstützt Prozesse, ohne diese grundlegend zu verändern.
Klares Erscheinungsbild
Die Gestaltung folgt klaren funktionalen Prinzipien, integriert alle Komponenten nachvollziehbar und ist auf den industriellen Einsatz ausgelegt.
Antworten zum Projekt MetAssist
Häufige Fragen zum Roboter
Im Projekt MetAssist verbinden sich technische Anforderungen, Nutzerbedürfnisse und Designentscheidungen zu einem ganzheitlichen System. Die folgenden Fragen geben einen kompakten Überblick über Einsatzbereiche, Funktionen und Entwicklung des Roboters und helfen dabei, die wichtigsten Aspekte schnell zu erfassen.
Tino Kalettka
Inhaber / Industrial Designer (MA)
Hans Simoleit
Berater / Dipl. Industriedesigner
Wie sind wir an die Entwicklung des Roboters herangegangen?
Wir haben das Projekt mit einer Analyse der realen Arbeitsbedingungen im Stahlwerk gestartet. Dabei haben wir uns konkret angesehen, wo Mitarbeitende in direkte Gefahrensituationen geraten – etwa bei der Kontrolle von Brammen im Heißbereich. Auf dieser Basis haben wir Anforderungen definiert und erste Konzeptideen entwickelt, die wir in Skizzen und Funktionsmodellen visualisiert haben. Diese wurden iterativ mit dem Kunden abgestimmt, bis ein belastbares Gesamtkonzept entstand.
Welche Rolle spielte UX-Design im Projekt?
UX-Design war entscheidend, da der Roboter in einer Umgebung eingesetzt wird, in der schnelle Entscheidungen und klare Wahrnehmung essenziell sind. Wir haben z. B. darauf geachtet, dass Warnsignale eindeutig interpretierbar sind – unabhängig von Lärm oder Sichtverhältnissen. Ziel war ein System, das sich intuitiv „mitdenken“ lässt, ohne zusätzliche kognitive Belastung für das Bedienpersonal.
Wie haben wir Nutzeranforderungen berücksichtigt?
Die Nutzeranforderungen wurden aus realen Arbeitssituationen im Stahlwerk abgeleitet, etwa unter Bedingungen wie Hitze, Lärm und eingeschränkter Sicht. Daraus ergab sich z. B. die Notwendigkeit, Informationen nicht nur visuell, sondern auch akustisch zu vermitteln. Auch die Positionierung von Komponenten wurde darauf abgestimmt, dass sie aus der Perspektive der Bediener*innen sinnvoll erfassbar sind.
Wie entstand das Gesamtkonzept des Roboters?
Das Konzept entstand nicht linear, sondern in mehreren Iterationsschritten. Wir haben unterschiedliche Varianten entwickelt – von eher stationären Lösungen bis hin zu mobilen Konzepten. Die Entscheidung für ein mobiles System ergab sich aus der Anforderung, verschiedene Punkte im Prozess flexibel erreichen zu können, ohne bestehende Infrastruktur zu verändern.
Wie wurden Funktionen in die Gestaltung integriert?
Wir haben die Gestaltung konsequent aus den Funktionen heraus entwickelt, statt diese nachträglich zu integrieren. Ein zentrales Beispiel ist der schwenk- und drehbare Kamerakopf, der eine gezielte Ausrichtung auf Brammen und Gefahrenquellen ermöglicht, ohne den gesamten Roboter bewegen zu müssen. Ebenso sind Lichtsignale und Lautsprecher so positioniert, dass sie im lauten und unübersichtlichen Stahlwerksumfeld aus verschiedenen Richtungen wahrnehmbar sind. Alle Komponenten folgen dabei einer klaren Anordnung, sodass Funktion, Aufbau und Einsatzlogik des Systems unmittelbar verständlich werden.
Wie haben wir Technik und Design zusammengeführt?
Technik und Design haben wir stets zusammengedacht. Das zeigt sich vor allem in der Produktarchitektur: Funktionen wie Analyse, Überwachung und Warnung wurden früh als zentrale Systembestandteile definiert und haben den Aufbau des Roboters maßgeblich bestimmt. Gleichzeitig haben wir technische Anforderungen wie Schutz sensibler Komponenten, Stabilität im Betrieb und zuverlässige Positionierung direkt in konstruktive und gestalterische Lösungen übersetzt. So entsteht kein Kompromiss zwischen Form und Funktion, sondern ein Produkt, bei dem die Gestaltung aus der technischen Logik heraus entwickelt ist und diese klar nach außen vermittelt.
Welche Designentscheidungen waren besonders wichtig?
Besonders wichtig war für uns, die Analyse-, Sicherheits- und Beobachtungsfunktionen des MetAssist in eine klar verständliche Produktarchitektur zu übersetzen. Kameras, Sensorik und Warnsysteme wurden so angeordnet, dass der Roboter seine Rolle im Heißbereich sichtbar und nachvollziehbar erfüllt. Im Ideationsprozess haben wir unterschiedliche Aufbau- und Formvarianten entwickelt, um Funktion, Schutz der Komponenten und Einsatzlogik zu einem robusten Gesamtsystem zusammenzuführen.